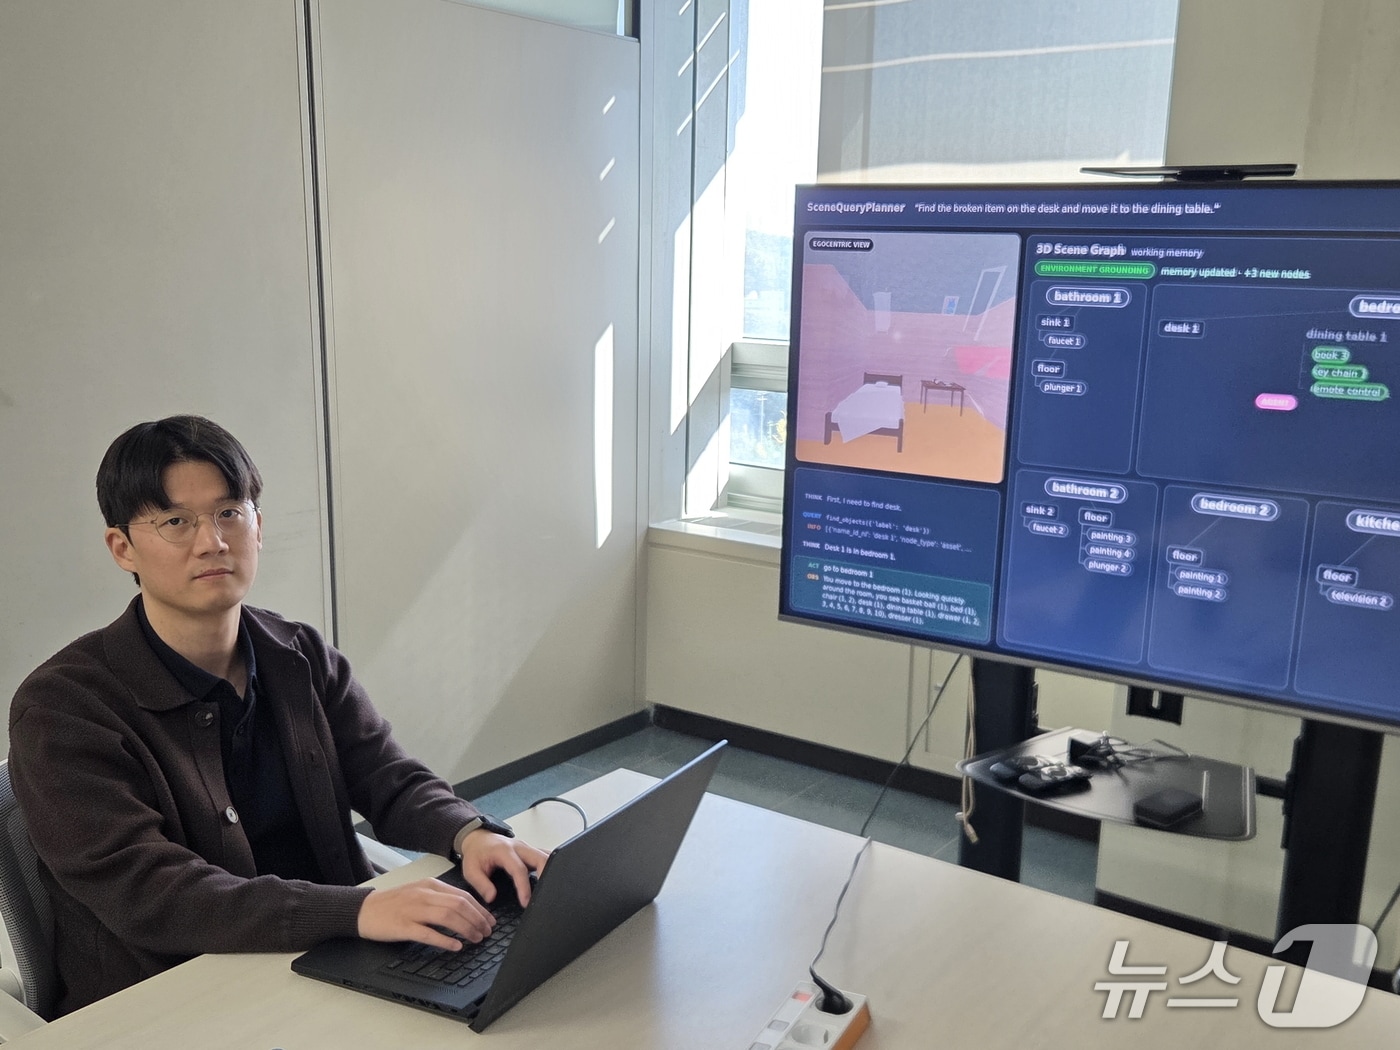
주변 환경 정보를 기억해 뒀다가, 필요시 확인하는 인공지능(AI) 기술이 개발됐다. 한국전자통신연구원(ETRI)은 광주과학기술원(GIST)과 함께 '환경 관측 과정'과 '저장한 기억을 조회하는 과정'을 결합한 AI 에이전트 기술 '씬쿼리플래너(SceneQueryPlanner)'를 개발했다고 밝혔다.
기존 AI 에이전트는 관측한 환경정보를 긴 문장으로 한번에 전달받는 방식이었으나, 정보가 쌓일수록 필요한 내용이 묻히기 쉬웠다. 또한, 필요한 정보가 빠져 있으면 언어모델이 가진 사전 지식에 기대어 잘못 추측하는 문제도 발생했다. 이에 연구진은 로봇이 관측한 방과 가구, 물체 위치·속성 등을 '3차원 장면 그래프' 형태로 저장하는 기술을 개발했다. 이는 주변 환경을 입체 지도처럼 기억하는 방식으로, 새 정보 관측 때마다 내용이 갱신된다.
씬쿼리플래너는 로봇이 직접 움직이고 살펴보며 주변을 확인하는 '환경 그라운딩', 저장한 기억에서 지금 필요한 정보만 골라 찾는 '메모리 그라운딩'을 함께 사용한다. 현재 작업에 필요한 물체 속성·위치관계 등을 선택적으로 조회하고, '무엇을 할지'뿐 아니라 '무엇을 더 확인할지'도 스스로 계획한다.
실험 결과 씬쿼리플래너는 메타의 라마(LLaMA 3.1), 알리바바의 큐원(Qwen 2.5) 등 공개 모델에서 기존 '리액트' 방식보다 높은 임무 성공률을 보였다. 오픈AI 상용 모델(GPT-4o)에서도 모든 평가환경에서 기존 방식을 앞섰으며, 속성 기반 복합작업 성공률은 17.2%p 향상됐다.
최재우 ETRI 소셜로보틱스연구실 선임연구원은 향후 실제 생활환경에서도 로봇이 불확실한 정보를 추측하기보다 자신의 경험과 기억을 확인하며 안정적으로 행동하도록 기술을 고도화할 것이라고 밝혔다. 이번 연구결과는 자연어처리 분야 국제학술대회 'EMNLP 2026 Findings'에서 발표됐다.